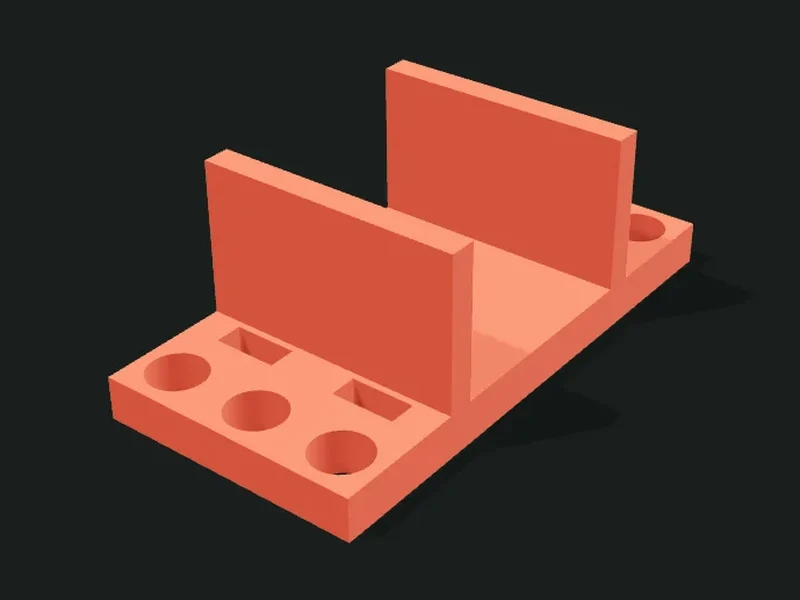
Para qué sirve
Piezas para armar robots compatibles con LEGO® Technic™: vigas rectas, en L y en T, placas con grilla de agujeros, soportes para motores comunes (TT amarillo, N20) y servos (SG90, MG996R), para el sensor de ultrasonido HC-SR04, placas para Arduino, ESP32 y Raspberry Pi, soportes de portapilas, ruedas, rueda loca (con bolita impresa si querés), ejes en cruz, conectores en ángulo, bujes, adaptador de brazo de servo, un acople del eje del motor a un eje en cruz, pines impresos y una pieza de calibración. Todo usa el paso de 8 mm y los agujeros de 4,8 mm, así se combina con piezas originales. LEGO y Technic son marcas de The LEGO Group, que no patrocina ni avala estas piezas.
Ideas de uso
- Autito robot con motores TT amarillos, ruedas y una placa Arduino sobre un chasis con grilla.
- Brazo robótico con servos SG90 o MG996R montados sobre vigas.
- Repuestos de vigas, placas y pines para kits escolares de robótica.
- Conectar un motor barato a engranajes y ejes Technic con el acople.
Paso a paso
- Imprimí primero la «Pieza de calibración» y probá un pin y un eje LEGO en cada columna.
- Poné la holgura de la columna que encaja mejor en «Holgura de los agujeros»: vale para todas las piezas.
- Elegí la pieza: viga, placa, soporte de motor o de servo, acople o pines.
- Ajustá la cantidad de agujeros o el modelo de motor o servo.
- Imprimí acostado, como viene en la cama: los agujeros salen verticales y redondos.
Consejos
- Para vigas y pines usá PETG o PLA con 3 perímetros: los agujeros aguantan más el uso.
- Si un pin entra muy duro subí la holgura de a 0,05 mm; si queda flojo, bajala.
- Los soportes de motor y de servo tienen los agujeros en la misma grilla de 8 mm: se fijan con pines a cualquier viga o placa.
- Para el motor TT, el soporte termina antes de la rueda para que gire libre; ajustá el diámetro de la rueda si usás otra.
Presets
Parámetros
Pieza
Qué pieza imprimir y la holgura de los agujeros, que vale para todas.
Qué pieza imprimir: una viga, una placa con grilla, el soporte de un motor o de un servo, el acople del eje del motor, pines o la pieza de calibración.
Espesor de la viga o la placa: completo (7,8 mm, como una viga LEGO normal) o fino (3,8 mm, como las vigas finas y placas).
Cuánto más grande que la medida LEGO salen los agujeros. Cada impresora es distinta: imprimí la pieza de calibración y poné acá la holgura del agujero que encaja mejor. 0,15–0,25 mm es lo más común.
Viga
Forma, cantidad y tipo de agujeros, y espesor de la viga.
Forma de la viga: recta, en L (dos brazos a 90°) o en T (una barra con un brazo al medio).
Cantidad de agujeros de la viga, o de la barra principal si es en L o en T. Las vigas LEGO más comunes tienen 3, 5, 7, 9, 11, 13 y 15.
Cantidad de agujeros del otro brazo de la viga en L o en T, contando el agujero de la esquina o del centro.
Tipo de agujeros: todos redondos para pines, en cruz sólo en los extremos (como las vigas LEGO en L) o todos en cruz para que un eje no gire.
Placa
Tamaño de la placa en agujeros y dónde van los agujeros.
Cantidad de agujeros de la placa a lo largo. Cada agujero son 8 mm: 11 agujeros dan una placa de unos 87 mm.
Cantidad de agujeros de la placa a lo ancho.
Agujeros en toda la placa (más lugares para fijar cosas) o sólo en el borde (placa más firme y más rápida de imprimir).
Motor
Modelo de motor y sus medidas, y la rueda que lleva.
Modelo de motor: TT amarillo (el de los autitos robot), N20 (micro motorreductor de metal) u otro con medidas a mano.
Ancho del motor, medido en la dirección del eje si sale por el costado. El soporte agrega 0,3 mm de juego a cada lado.
Alto del motor apoyado en el soporte. Las paredes de la cuna cubren un poco más de la mitad de este alto.
Largo total del motor, desde la tapa trasera hasta la punta de la caja de engranajes.
Por dónde sale el eje: por el costado (como el TT, la rueda queda al lado del motor) o por la punta (como el N20, la rueda queda adelante).
Distancia desde la punta del motor hasta el centro del eje cuando sale por el costado. En el TT son unos 11 mm.
Diámetro de la rueda que va en el eje. El soporte se acorta para que la rueda gire sin tocarlo; 0 lo deja a todo lo largo.
Servo
Modelo de servo y sus medidas.
Modelo de servo: SG90 o MG90S (micro, los azules), MG996R o MG995 (estándar, más fuertes) u otro con medidas a mano.
Largo del cuerpo del servo sin las orejas de los tornillos. Es el largo de la ventana por donde entra.
Ancho del cuerpo del servo. Es el ancho de la ventana por donde entra.
Largo total del servo contando las orejas de los tornillos. Define el largo de la placa.
Distancia entre los centros de los dos agujeros de las orejas del servo.
Diámetro del agujero para los tornillos autorroscantes del servo: un poco menos que el tornillo, así muerde.
Electrónica
Placa para montar un Arduino, un ESP32 o una Raspberry Pi sobre el robot.
Qué placa se monta: Arduino Uno, ESP32 DevKit de 30 pines, Raspberry Pi 4 o Raspberry Pi Zero. Las que tienen agujeros se atornillan; el ESP32 entra a presión entre trabas.
Altura de los separadores bajo la placa. Deja lugar para las soldaduras y para las puntas de los pines que asoman; el ESP32 necesita 10 mm o más por sus patitas.
Portapilas
Soporte para la cajita de pilas o baterías.
Qué portapilas se apoya: el de 2 o 4 pilas AA, el de 2 baterías 18650, una batería de 9 V u otro con medidas a mano. Medí el tuyo, porque varían según la marca.
Ancho del portapilas, de pared a pared de la cuna. Se le agregan 0,3 mm de juego a cada lado.
Alto del portapilas apoyado. Las paredes de la cuna cubren un poco más de la mitad.
Largo del portapilas. La base lo cubre entero y lleva dos precintos para sujetarlo.
Rueda
Tamaño de la rueda, el eje que lleva y la banda.
Diámetro de la rueda. Para autitos con motor TT se usa entre 56 y 66 mm; con N20, entre 30 y 45 mm.
Ancho de la banda de la rueda (el alto de la pieza impresa, que se imprime acostada).
Qué eje entra en el centro: un eje en cruz de LEGO® Technic™, el eje doble D del motor TT o el eje en D del motor N20.
Banda de la rueda: con un canal para un o-ring o una gomita (el mejor agarre), con dibujo de agarre (ideal en TPU) o lisa.
Agujerea la rueda entre el centro y la banda: queda más liviana y se imprime más rápido, sin perder firmeza.
Rueda loca
Tamaño de la bolita y altura hasta el piso de la tercera rueda de apoyo.
Diámetro de la bolita de la rueda loca. Una bolita de vidrio común mide 16 mm; las de acero de rulemán, 12,7 o 15,9 mm. Entra a presión por la boca de la copa.
Si la bolita la ponés vos (una de vidrio o de acero, que rueda mejor) o si la app la imprime en dos mitades con un pin para pegarlas.
Distancia desde la cara donde se fija el soporte hasta el piso. Para que el robot quede derecho, tiene que ser igual a la altura del eje de las ruedas menos su radio, medida desde la misma cara.
Ejes
Largo y cantidad de ejes en cruz para imprimir.
Largo del eje en módulos de 8 mm, como los ejes LEGO: un eje de 4 mide 31,8 mm y uno de 8, 63,8 mm.
Cuántos ejes del mismo largo imprimir juntos. Se imprimen acostados en forma de X para que no necesiten soporte.
Conector
Forma del conector en ángulo y tipo de agujeros.
Forma del conector: en L (une dos vigas a 90°), en T (tres vigas) o cubo (un agujero en cada una de las tres direcciones, para armar estructuras en 3D).
Agujeros redondos para pines o en cruz para ejes. Los acostados son en forma de gota, con la punta arriba, para imprimirse sin soporte.
Forma de los agujeros acostados para pin: en gota (la punta de arriba a 45° deja imprimirlos limpios sin soportes; el pin entra igual) o redondos (perfectos si imprimís con soportes).
Bujes
Largo y cantidad de topes para ejes en cruz.
Largo del buje: medio módulo (3,8 mm, el más común para frenar una rueda) o un módulo entero (7,8 mm, también sirve de separador).
Cuántos bujes imprimir juntos. Son chicos y se pierden fácil: conviene imprimir de más.
Brazo de servo
Medidas del brazo que viene con el servo y largo de la viga del adaptador.
Qué brazo del servo se usa: el brazo simple que viene con el SG90 o MG90S, el del MG996R, u otro con medidas a mano.
Largo del brazo del servo desde el centro del eje hasta el centro de la punta.
Diámetro de la parte redonda del centro del brazo, la que encaja en el eje del servo.
Ancho del brazo del servo en la punta. El hueco del adaptador sigue la forma del brazo, del centro a la punta.
Espesor del brazo del servo. El hueco se hace 0,3 mm más profundo para que el brazo entre entero.
Cantidad de agujeros de la viga del adaptador, hacia el lado contrario al brazo. Ahí se enganchan las otras piezas del brazo robótico.
Pines
Cuántos pines imprimir de una vez.
Cuántos pines imprimir juntos. Cada pin une dos vigas de espesor completo; conviene imprimir de más porque se pierden.
Cómo se imprimen los pines: acostados con una base plana de medio milímetro (fuertes y sin soportes), acostados redondos del todo (con soportes o borde a tu elección) o parados (redondos y sin soportes, pero menos fuertes porque las capas quedan cruzadas).